Ihr E-LKW hat kein Reichweitenproblem. Ihr Disponent hat ein Informationsproblem.
Die Elektrifizierung einer Flotte bringt eine völlig neue Planungsebene mit sich: Ladestände, Ladeplätze im Depot, externe Ladepunkte sowie Routen, die Temperatur und Topografie berücksichtigen müssen. Hier erfahren Sie, warum all das in das TMS des Disponenten gehört – und nicht in fünf verschiedene Portale.
Warum die Elektrifizierung der Flotte die Planung grundlegend verändert
Fragt man einen Transportunternehmer, was ihn bei seinem ersten Elektro-Lkw am meisten beunruhigt, lautet die Antwort meist: die Reichweite. Fragt man ihn achtzehn Monate später erneut, wenn bereits einige E-Lkw im Einsatz sind, hat sich die Antwort geändert. Die Reichweite ist beherrschbar. Die eigentliche Herausforderung ist die Planung drumherum.
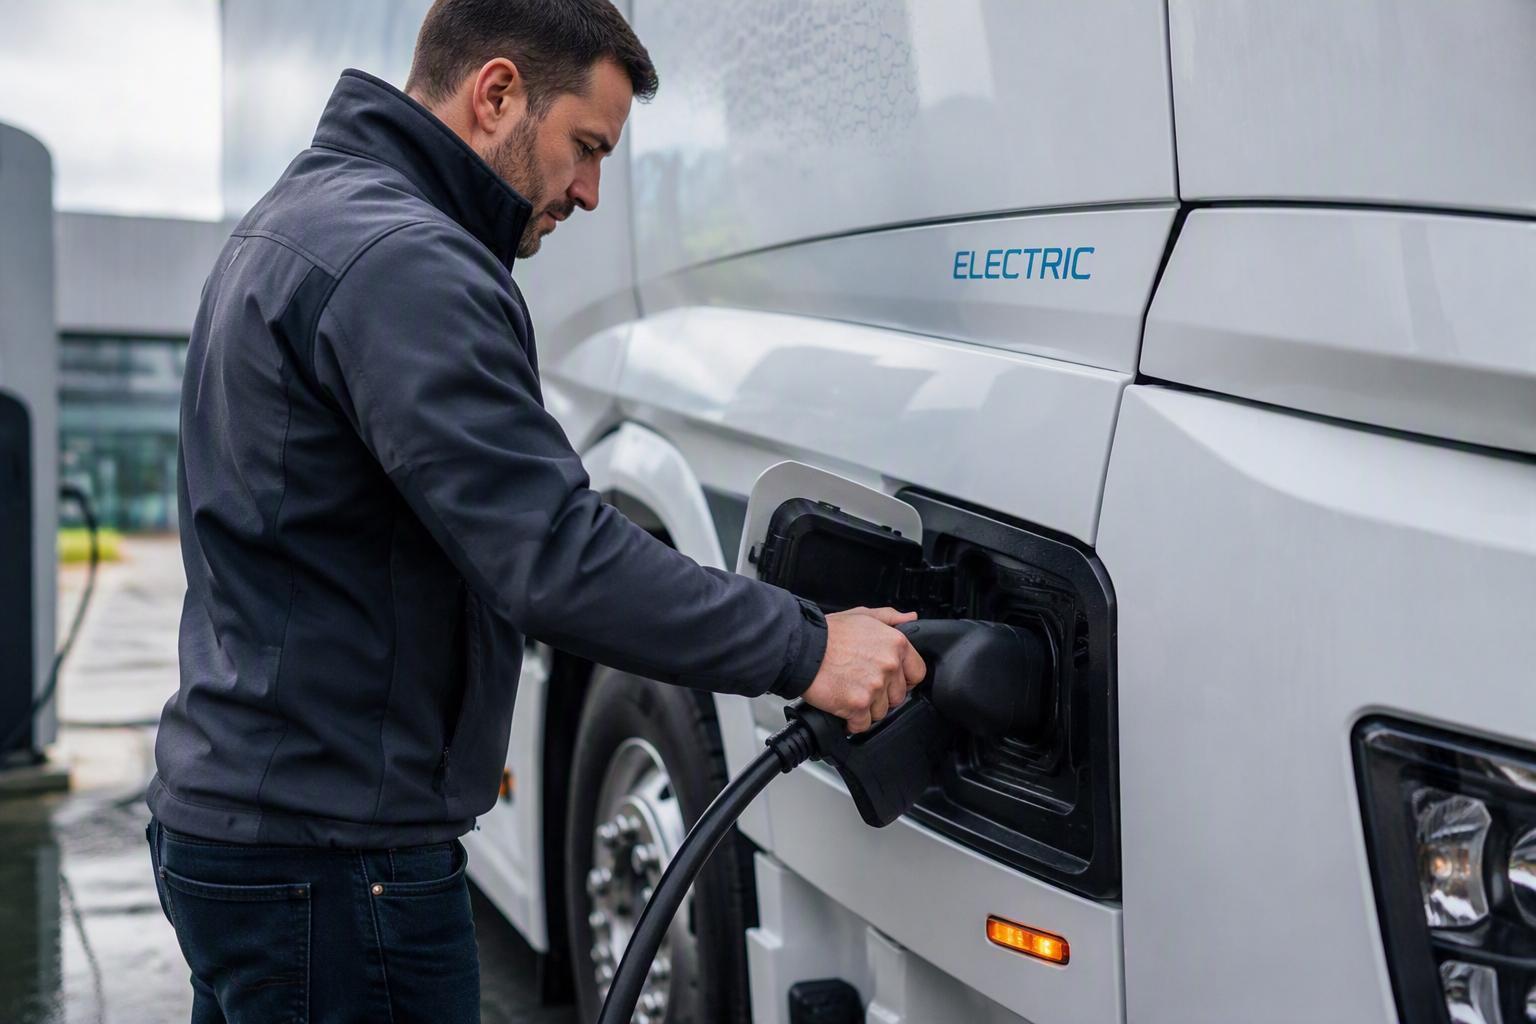
Ein Diesel-Lkw ist aus Sicht eines Disponenten ein einfaches Objekt. Er hat einen Fahrer, eine Kapazität und einen Standort. Kraftstoff ist praktisch eine unbegrenzte Ressource, die bei Bedarf in wenigen Minuten nachgefüllt wird. Ein Elektro-Lkw ist grundlegend anders: Seine nutzbare Reichweite hängt von Wetter, Beladung und Topografie ab; das „Auftanken“ dauert zwischen vierzig Minuten und mehreren Stunden; und die „Tankstelle“ ist eine knappe Ressource, die gebucht, geteilt und eingeplant werden muss.
Mit anderen Worten: Die Elektrifizierung verändert nicht nur das Fahrzeug. Sie verändert das Planungsproblem.
Was sich für den Disponenten wirklich ändert
Werden wir konkret, welche Informationen ein Disponent benötigt, sobald die Flotte elektrisch fährt.
1. Ladezustand und realistische Restreichweite in Echtzeit. Nicht die Reichweite aus der Herstellerbroschüre – sondern die tatsächliche, aktuelle Reichweite dieses Lkw, mit dieser Ladung, bei heutigem Wetter. Ein Disponent, der die Aufträge für den Nachmittag verteilt, muss wissen, ob Fahrzeug 14 die nächste Tour noch übernehmen kann. Ohne Live-Daten zum Ladezustand in der Planungsansicht wird jede Zuweisung zum Ratespiel – und Ratespiele in der Disposition sind teuer.
2. Depotladen als planbare, reservierbare Ressource. Die meisten Betreiber werden den überwiegenden Teil ihrer Ladevorgänge im eigenen Depot durchführen, und genau hier liegt die eigentliche Komplexität. Ein Depot verfügt nicht über unbegrenzte Ladekapazität – es gibt eine bestimmte Anzahl an Ladepunkten mit jeweils spezifischer Leistung, die jeweils für ein bestimmtes Zeitfenster von einem bestimmten Fahrzeug belegt werden. Zwei Lkw, die sich eine 500-kW-Station teilen, laden nur mit halber Geschwindigkeit. Das macht das Depotladen zu einem Planungsproblem, das der Rampenplanung sehr ähnlich ist – und es erfordert die gleiche Behandlung: Transparenz über die Verfügbarkeit und die Möglichkeit, einen Ladepunkt für ein Fahrzeug zu einem bestimmten Zeitpunkt zu reservieren. Wenn der Disponent keinen Slot blockieren kann, hat er keine Kontrolle über seinen eigenen Betrieb.
3. Externe Ladepunkte – mit den Details, die darüber entscheiden, ob Sie sie tatsächlich nutzen können. Öffentliche Ladenetze wachsen schnell, und daneben entsteht eine zweite Kategorie: Andere Transportunternehmen öffnen ihre Depot-Infrastruktur für Dritte, meist zu günstigeren Preisen als öffentliche Netze. Beides ist nützlich. Beides ist jedoch wertlos, wenn der Disponent sie nicht im Planungstool sieht. Und „sehen“ bedeutet mehr als nur eine Stecknadel auf einer Karte. Für einen 40-Tonnen-Zug sind die operativ entscheidenden Fragen banal und spezifisch:
- Komme ich mit angehängtem Auflieger rein und wieder raus, oder muss ich abkuppeln?
- Wo genau befindet sich der Stecker im Verhältnis zum Stellplatz des Fahrzeugs?
- Wie hoch ist die tatsächliche Ladeleistung und ist der Punkt gerade frei?
- Was kostet es?
Ein Ladepunkt, den ein Lkw physisch nicht erreichen kann, ist kein Ladepunkt. Genau dieses Detail unterscheidet einen funktionierenden E-Lkw-Betrieb von einem frustrierenden, und es gehört in dieselben Stammdaten, mit denen der Disponent bereits arbeitet.
4. Routenplanung, die Ladung und Energie gleichzeitig berücksichtigt. Das ist der Kern der Sache. Heute beantwortet die Routenoptimierung eine Frage: Was ist der kosteneffizienteste Weg, um diese Sendungen abzuholen und auszuliefern? Bei einer Elektroflotte lässt sich diese Frage nicht von einer zweiten trennen: Wo und wann lädt dieses Fahrzeug? Werden beide getrennt optimiert, entstehen schlechte Ergebnisse. Planen Sie erst die Tour und suchen Sie dann nach Ladestopps, werden Sie feststellen, dass die Tour keine zulässt. Planen Sie erst das Laden, richten Sie den Tag nach der Infrastruktur aus und nicht nach dem Kunden. Beides muss zusammen gelöst werden – die Tour, das Ladefenster im Depot vor der Abfahrt und alle externen Ladestopps unterwegs als eine einzige Optimierung. Das erhöht auch die Anforderungen an die Modellierung des Energieverbrauchs. Ein grober kWh-pro-Kilometer-Wert reicht nicht aus, wenn der Unterschied zwischen „schaffen“ und „nicht schaffen“ bei 8 % liegt. Eine realistische Verbrauchsschätzung muss das Höhenprofil berücksichtigen – ein Berg ist etwas anderes als eine flache Strecke – sowie die Außentemperatur, die sowohl die Batterieleistung als auch die Kabinenheizung beeinflusst. Ein Modell, das einen Morgen mit −5 °C ignoriert, schickt einen Lkw los, der seine Tour nicht beenden kann.
Warum das TMS und nicht ein anderes Portal
Jede dieser Funktionen existiert bereits irgendwo. Telematikanbieter kennen den Ladestand. Betreiber von Ladepunkten kennen die Verfügbarkeit. Lademanagementsysteme steuern die Depot-Infrastruktur. Routenplaner berechnen den Energieverbrauch. Buchungsplattformen gibt es für externe Infrastruktur. Warum also darauf bestehen, sie im TMS zusammenzuführen?
Wegen einer einfachen operativen Realität: Der Disponent braucht ein einziges Tool, um das Optimierungsproblem ganzheitlich zu lösen. Das Transportmanagementsystem ist der Ort, an dem Aufträge eingehen, Touren erstellt werden, Fahrzeuge und Fahrer zugewiesen werden und der Tag umgeplant wird, wenn ein Kunde um 10:40 Uhr anruft, um eine Lieferung zu verschieben. Es ist das führende System für alles, was die Flotte tut.
Jede Information, die nicht in diesem System vorhanden ist, muss erst beschafft werden – durch das Öffnen eines weiteren Portals, das Prüfen einer anderen App oder einen Anruf in der Werkstatt. Jeder dieser Kontextwechsel kostet Zeit und, was noch wichtiger ist, er kostet Zuverlässigkeit. Informationen, nach denen man erst suchen muss, werden manchmal einfach nicht gesucht. Unter Druck, an einem geschäftigen Morgen, greifen Disponenten auf das Tool zurück, das direkt vor ihnen liegt, und raten beim Rest.
Es gibt auch ein strukturelles Argument. Ladeentscheidungen sind keine isolierten Entscheidungen – sie sind Abwägungen gegenüber allem anderen im Plan. Fahrzeug 14 bis 09:30 Uhr im Depot zu laden bedeutet, dass es die Abholung um 08:00 Uhr nicht übernehmen kann. Ein zusätzlicher Ladestopp unterwegs kann 55 Minuten kosten und zwei Lieferungen aus ihren Zeitfenstern schieben. Das sind Dispositionsentscheidungen, die nur in dem System bewertet werden können, das die Aufträge, Zeitfenster, Fahrerarbeitszeiten und Kundenverpflichtungen enthält. Legt man die Ladedaten daneben, trifft der Disponent eine Entscheidung. In einem separaten Tool trifft er zwei Entscheidungen, die nichts voneinander wissen.
Standards als Wegbereiter
Die gute Nachricht ist, dass diese Integration keine maßgeschneiderten Verbindungen zu jedem Ladeanbieter mehr erfordert. OCPI (Open Charge Point Interface) hat sich zur gemeinsamen Sprache zwischen Ladenetzen und den Fahrzeugen, die sie nutzen, entwickelt – es deckt Standortdaten, Verfügbarkeit, Preise und zunehmend auch Reservierungen ab. Das bedeutet, dass ein TMS eine Verbindung zum Lade-Ökosystem auf die gleiche Weise herstellen kann wie zu Telematik- oder ERP-Systemen: über eine etablierte Schnittstelle statt über ein einmaliges Projekt.
Auch im Bereich der Routenplanung fangen wir nicht bei null an. Die energieeffiziente Routenoptimierung, die Topografie, Temperatur und Ladestopps berücksichtigt, ist ein aktives Forschungsfeld, und die algorithmischen Grundlagen sind bereits in einigen Optimierungs-Engines vorhanden, die moderne Tourenplanungen steuern.
Es geht also weniger darum, das Rad neu zu erfinden, als vielmehr darum, die richtigen Komponenten sinnvoll miteinander zu verknüpfen – und das Ergebnis so aufzubereiten, dass ein Disponent, der vor der Mittagspause noch vierzig Aufträge vergeben muss, effizient damit arbeiten kann.
Wenn Sie dieser Beitrag anspricht, zögern Sie nicht, Kontakt aufzunehmen und sich an der Diskussion zu beteiligen.